 EN

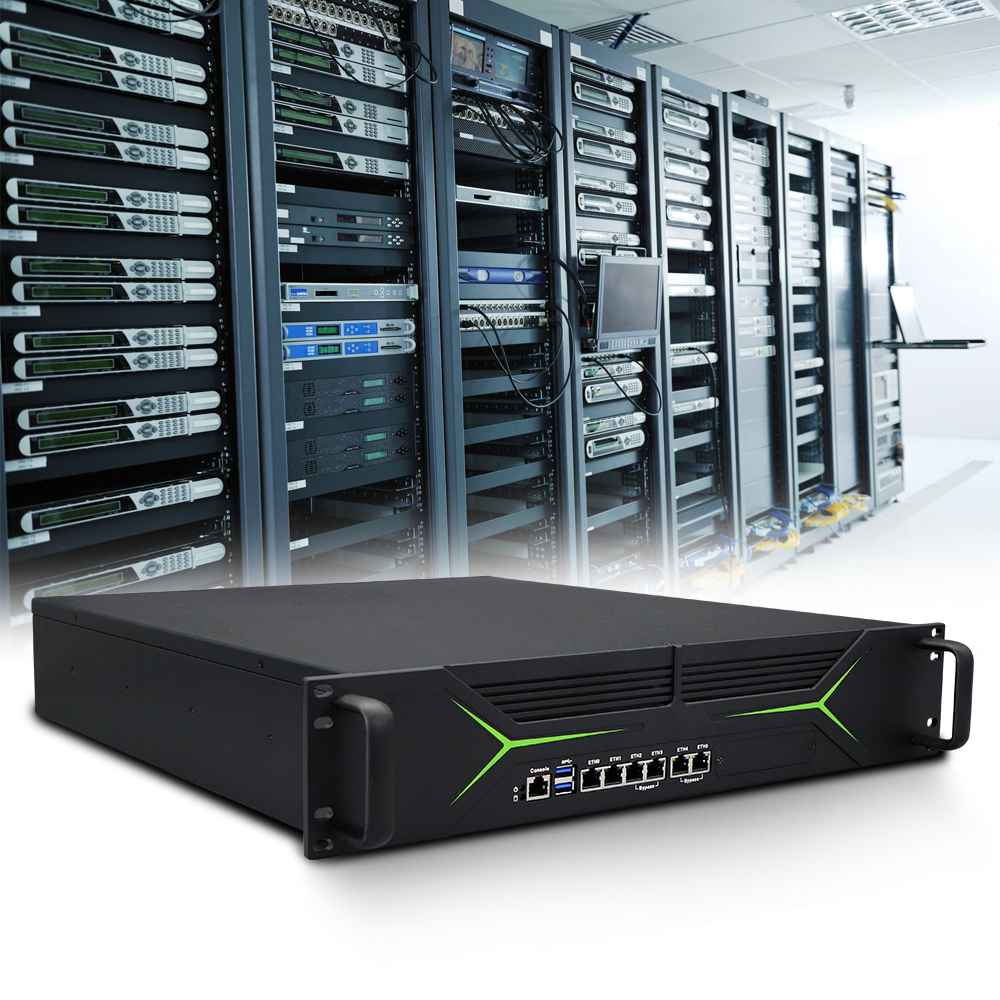
ตู้ควบคุมกำลังกลายเป็นสถานที่ที่แออัดมากขึ้นเรื่อย ๆ ในโครงการปรับปรุงระบบ (retrofit) ทั่วไป ความลึกที่เหลือใช้ภายในตู้ควบคุมเดิมมักมีเพียงประมาณ 150 มิลลิเมตร และหากอุปกรณ์มีความลึกเกิน 100 มิลลิเมตร ก็จะเริ่มสร้างปัญหาแล้ว ลองนึกภาพการติดตั้ง PLC, แหล่งจ่ายไฟ, บล็อกขั้วต่อ (terminal blocks), และสวิตช์เครือข่ายไว้บนรางเดียวกัน — พื้นที่ที่เหลือสำหรับติดตั้งคอมพิวเตอร์ก็จะลดลงอย่างรวดเร็ว ยังไม่นับรวมกรณีของ AGV, แขนหุ่นยนต์แบบร่วมมือ (collaborative robot arms), หรือระบบวิเคราะห์ภาพที่ติดตั้งโดยตรงบนเครื่องจักร ซึ่งคอมพิวเตอร์จะต้องถูกติดตั้งเข้าไปในโครงสร้างที่ไม่ได้ออกแบบมาเพื่อรองรับอุปกรณ์ประเภทนี้เลย
ตลาดคอมพิวเตอร์อุตสาหกรรมแบบคอมแพกต์สะท้อนแรงกดดันนี้อย่างชัดเจน ยอดขายทั่วโลกในกลุ่มนี้แตะระดับประมาณ 736 ล้านดอลลาร์สหรัฐในปี ค.ศ. 2025 และมีแนวโน้มเพิ่มขึ้นเป็น 1.15 พันล้านดอลลาร์สหรัฐภายในปี ค.ศ. 2032 ด้วยอัตราการเติบโตแบบทบต้นเฉลี่ยราว 6.7% การเติบโตนี้ไม่ได้เกิดขึ้นเพราะคอมพิวเตอร์ขนาดเล็กกำลังเป็นที่นิยม แต่เกิดขึ้นเพราะความฉลาดแบบกระจาย การวิเคราะห์ข้อมูลที่ขอบเครือข่าย (edge analytics) และการควบคุมระดับเครื่องจักร ล้วนต้องอาศัยฮาร์ดแวร์สำหรับประมวลผลที่สามารถติดตั้งใช้งานได้ตรงจุดที่งานนั้นดำเนินอยู่ ไม่ใช่ในห้องแยกต่างหากที่อยู่ไกลออกไป
ข้อจำกัดเชิงกายภาพที่กำหนดการติดตั้ง
ข้อจำกัดด้านพื้นที่ในสภาพแวดล้อมอุตสาหกรรมมีหลายรูปแบบที่แตกต่างกัน และแต่ละรูปแบบส่งผลให้การออกแบบฮาร์ดแวร์มีทิศทางที่ต่างออกไป
การติดตั้งตู้ควบคุมเป็นสถานการณ์ที่พบบ่อยที่สุด รางแบบดิน (DIN rail) คืออินเทอร์เฟซเริ่มต้น และพื้นที่ว่างที่มีอยู่จะวัดเป็นมิลลิเมตร ตัวควบคุมลอจิกแบบโปรแกรมได้ (PLC) จากผู้ผลิตระบบอัตโนมัติชั้นนำอาจใช้พื้นที่เพียง 80 x 80 มม. หรือเล็กกว่านั้น คอมพิวเตอร์จึงจำเป็นต้องสามารถติดตั้งร่วมกันได้โดยไม่จำเป็นต้องเปลี่ยนตู้ควบคุมใหม่ นี่คือเหตุผลที่ขนาดรูปทรงเช่น 133 x 102 x 51 มม. หรือ 63 x 110 x 160 มม. มีความสำคัญ ขนาดเหล่านี้ไม่เพียงแต่เล็กเท่านั้น แต่ยังออกแบบมาให้สามารถติดตั้งเข้ากับโครงสร้างรางเดียวกันกับอุปกรณ์อื่นๆ ทั้งหมด
แพลตฟอร์มมือถือนำมาซึ่งข้อจำกัดที่ต่างออกไป ยานพาหนะนำทางอัตโนมัติ (AGV) หรือหุ่นยนต์นำทางอัตโนมัติ (AMR) มีช่องใส่แบตเตอรี่ ตัวควบคุมมอเตอร์ เซ็นเซอร์ และโครงแชสซีที่ออกแบบมาให้เหมาะกับการกระจายมวลอย่างแม่นยำ น้ำหนักทุกๆ กิโลกรัมมีความสำคัญ เพราะส่งผลโดยตรงต่ออายุการใช้งานของแบตเตอรี่และความสามารถในการรับน้ำหนักบรรทุก คอมพิวเตอร์แบบไม่มีพัดลมที่มีความสูงเพียง 1U และมีน้ำหนักประมาณหนึ่งกิโลกรัม สามารถติดตั้งได้ในพื้นที่ที่คอมพิวเตอร์แบบกล่องทั่วไปไม่สามารถติดตั้งได้เลย ทิศทางการยึดติดยังเปลี่ยนแปลงไปด้วยเช่นกัน การสั่นสะเทือนจากระบบขับเคลื่อนทำให้คอมพิวเตอร์ต้องทนต่อแรงกระแทกและการสั่นอย่างต่อเนื่อง โดยไม่ทำให้ขั้วต่อหลวมหรือทำให้รอยบัดกรีเสียหาย
การผสานรวมระดับเครื่องจักรคือสถานการณ์ที่สาม ระบบทัศนศาสตร์ที่ติดตั้งบนแขนหุ่นยนต์ หรือสถานีตรวจสอบคุณภาพบนสายการผลิต จำเป็นต้องมีพลังการประมวลผลที่อยู่ใกล้กับกล้องมากที่สุด การเดินสายสัญญาณย้อนกลับไปยังเซิร์ฟเวอร์ที่ติดตั้งอยู่ในตู้จะก่อให้เกิดความล่าช้าและเพิ่มจุดที่อาจเกิดความผิดพลาดได้ หน่วยประมวลผลแบบกะทัดรัดที่ไม่มีพัดลมและยึดติดกับโครงเครื่องจักรด้วยสกรู จะช่วยให้การประมวลผลเกิดขึ้นในบริเวณใกล้เคียงกับแหล่งข้อมูล และลดความยาวของสายสัญญาณให้สั้นลง
สิ่งใดบ้างที่ต้องถูกทิ้งไว้เมื่อพีซีมีขนาดเล็กลง
ไม่มีของฟรีในการออกแบบระบบระบายความร้อน การใช้เคสที่มีขนาดเล็กกว่าจะทำให้มีพื้นที่ผิวน้อยลง และพื้นที่ผิวที่น้อยลงก็หมายถึงความสามารถในการระบายความร้อนลดลงด้วย คอมพิวเตอร์แบบคอมแพกต์ที่ไม่มีพัดลมนั้นพึ่งพาการนำความร้อนผ่านโครงสร้างเคส (chassis) และการพาความร้อนจากพื้นผิวด้านนอกเท่านั้น เส้นทางการถ่ายเทความร้อนจากโปรเซสเซอร์สู่ภายนอกจึงจำเป็นต้องออกแบบอย่างแม่นยำเกือบโดยไม่มีข้อผิดพลาดเลย
นี่คือจุดที่คอมพิวเตอร์แบบคอมแพกต์ราคาถูกจำนวนมากล้มเหลว แม้โปรเซสเซอร์จะระบุค่า Thermal Design Power (TDP) ไว้ที่ระดับหนึ่ง แต่โครงสร้างเคสกลับไม่สามารถถ่ายเทความร้อนออกได้เร็วพอภายใต้ภาระงานที่ต่อเนื่อง ผลที่ตามมาคือการลดความเร็วของคล็อก (thermal throttling) เพื่อป้องกันไม่ให้เกิดความร้อนสูงเกินไป สำหรับงานที่ใช้งานเบา ปัญหานี้อาจไม่ปรากฏให้เห็นเลย แต่สำหรับงาน edge AI ที่ต้องประมวลผลแบบ inference อย่างต่อเนื่อง ปัญหานี้จะกลายเป็นข้อจำกัดด้านประสิทธิภาพอย่างรุนแรง
ความเข้ากันได้ทางแม่เหล็กไฟฟ้าเพิ่มข้อจำกัดอีกประการหนึ่ง ข้อกำหนด IEC 61000-6-2 ระบุข้อกำหนดด้านความต้านทานต่อสัญญาณรบกวนสำหรับสภาพแวดล้อมเชิงอุตสาหกรรม การปฏิบัติตามข้อกำหนดนี้ในเปลือกที่มีขนาดเล็กจะทำได้ยากกว่าในเปลือกที่มีขนาดใหญ่ ความต้านทานต่อคลื่นแม่เหล็กไฟฟ้าแบบแผ่รังสีเพิ่มขึ้นจากมาตรฐานเชิงพาณิชย์ที่ 3 โวลต์ต่อเมตร เป็น 10 โวลต์ต่อเมตร ส่วนความต้านทานต่อคลื่นแม่เหล็กไฟฟ้าแบบนำผ่านเพิ่มขึ้นจาก 3 โวลต์ เป็น 10 โวลต์ การป้องกันรังสี การกรองสัญญาณ และการต่อสายดิน ล้วนแข่งขันกันเพื่อใช้พื้นที่ภายในโครงเครื่องที่มีพื้นที่จำกัดอยู่แล้ว องค์ประกอบที่โดยปกติจะจัดวางให้อยู่ห่างกันในแบบที่มีขนาดใหญ่ จะถูกจัดวางให้อยู่ใกล้กันมากขึ้น ซึ่งส่งผลให้ความเสี่ยงจากการเกิดการเหนี่ยวนำร่วม (coupling) และสัญญาณรบกวนเพิ่มสูงขึ้น
ตารางด้านล่างแสดงความแตกต่างระหว่างคอมพิวเตอร์อุตสาหกรรมแบบกะทัดรัดกับคอมพิวเตอร์แบบกล่องมาตรฐาน ภายใต้ข้อจำกัดในการใช้งาน
| ปัจจัยการออกแบบ | คอมพิวเตอร์แบบกล่องมาตรฐาน | คอมพิวเตอร์อุตสาหกรรมขนาดกะทัดรัด |
|---|---|---|
| ขนาดพื้นที่โดยทั่วไป | กว้าง 200–300 มิลลิเมตร | กว้าง 100–160 มิลลิเมตร |
| การติดตั้ง | ติดตั้งบนผนัง หรือตามมาตรฐาน VESA หรือบนชั้นวาง | ติดตั้งบนราง DIN หรือตามมาตรฐาน VESA หรือบนโครงเครื่องจักร |
| งบประมาณด้านความร้อน | สูงกว่า มีพื้นที่ผิวมากกว่า | จำกัดมาก พึ่งพาการถ่ายเทความร้อนแบบนำความร้อนเป็นหลัก |
| ช่องขยาย | สามารถใช้งาน PCIe ได้ 1–2 ช่อง | มีเฉพาะช่อง M.2 เท่านั้น ไม่รองรับ PCIe |
| แรงดันไฟฟ้าขาเข้า | แรงดันไฟฟ้าคงที่ที่ 12 โวลต์ หรือ 24 โวลต์ | แรงดันไฟฟ้ากระแสตรงแบบกว้างทั่วไป 9–36 โวลต์ |
| น้ำหนัก | น้ำหนัก 2–4 กิโลกรัม | น้ำหนักโดยทั่วไป 0.5–1.5 กิโลกรัม |
ความต่างของน้ำหนักนี้มีผลมากกว่าที่ดูจากแผ่นข้อมูลจำเพาะ เพราะแขนหุ่นยนต์แบบร่วมมือมีขีดจำกัดน้ำหนักบรรทุกเป็นหลักหน่วยกิโลกรัม การใช้คอมพิวเตอร์หนัก 3 กิโลกรัมจึงไม่สามารถทำได้จริง ส่วนหน่วยที่หนัก 1 กิโลกรัมอาจยอมรับได้ หากเลือกตำแหน่งการยึดติดอย่างรอบคอบ การตัดสินใจด้านวิศวกรรมจึงไม่ใช่แค่ “ติดตั้งลงได้หรือไม่” แต่คือ “แพลตฟอร์มยังสามารถปฏิบัติหน้าที่หลักได้ตามปกติหรือไม่ เมื่อเพิ่มน้ำหนักส่วนนี้เข้าไป”
แรงดันไฟฟ้าขาเข้าแบบกว้าง และความเป็นจริงของระบบจ่ายไฟในงานอุตสาหกรรม
พีซีอุตสาหกรรมขนาดกะทัดรัดที่ติดตั้งบนยานพาหนะหรือภายในตู้ควบคุม มักไม่ได้รับแหล่งจ่ายไฟที่เสถียร ระบบไฟฟ้าของยานพาหนะสร้างคลื่นแรงดันสูงชั่วคราวเมื่อโหลดแบบเหนี่ยวนำหยุดทำงาน การจ่ายไฟภายในตู้อาจลดลงขณะมอเตอร์เริ่มทำงาน แรงดันที่ระบุไว้ที่ 24 โวลต์อาจลดลงเหลือ 18 โวลต์ หรือเพิ่มขึ้นเป็น 30 โวลต์ในภาวะการใช้งานปกติ และคอมพิวเตอร์ต้องสามารถทำงานผ่านสภาวะดังกล่าวได้ทั้งหมด
ช่วงแรงดันขาเข้ากว้างตั้งแต่ 9–36 โวลต์แบบกระแสตรง (DC) เป็นมาตรฐานสำหรับคอมพิวเตอร์พีซีขนาดกะทัดรัดระดับอุตสาหกรรม โดยบางรุ่นขยายช่วงแรงดันขาเข้าได้ถึง 10–60 โวลต์ เพื่อใช้งานเฉพาะกับยานพาหนะ ระบบป้องกันการต่อขั้วกลับ (reverse polarity protection) ถือเป็นสิ่งที่คาดหวังไว้ล่วงหน้า ฟังก์ชันการควบคุมการจุดระเบิด (ignition control) ซึ่งทำให้คอมพิวเตอร์สามารถเริ่มทำงานและปิดเครื่องตามจังหวะการสตาร์ตและดับเครื่องของยานพาหนะ ถือเป็นคุณสมบัติหนึ่งที่พบได้ในแบบการออกแบบที่มุ่งเน้นการติดตั้งบนยานพาหนะ
สิ่งนี้ไม่ใช่เพียงรายการที่ต้องติ๊กถูกเท่านั้น แหล่งจ่ายไฟที่ไม่ได้ออกแบบมาให้รองรับช่วงแรงดันขาเข้าที่กำหนด จะเกิดความล้มเหลวอย่างแน่นอน และความล้มเหลวนั้นจะยากต่อการวินิจฉัย เนื่องจากอาจปรากฏเฉพาะภายใต้เงื่อนไขการใช้งานบางประการเท่านั้น ตัวอย่างเช่น แรงดันตกชั่วคราวขณะสตาร์ตมอเตอร์ อาจทำให้คอมพิวเตอร์รีเซ็ตเพียงครั้งเดียวต่อสัปดาห์ และผู้ปฏิบัติงานอาจมองว่าเป็นเพียงอาการผิดปกติชั่วคราว (glitch) ทั้งที่จริงแล้ว อาการผิดปกตินั้นเกิดจากข้อจำกัดด้านการออกแบบฮาร์ดแวร์
การปรับปรุงตู้ควบคุมที่ไม่มีพื้นที่เหลือ
โรงงานผลิตอุปกรณ์อิเล็กทรอนิกส์แห่งหนึ่งกำลังปรับปรุงสายการผลิตแบบอัตโนมัติที่ใช้ PLC เพื่อเพิ่มระบบตรวจสอบด้วยภาพเครื่องจักร ณ สถานีตรวจเช็กสามแห่ง ตู้ควบคุมที่มีอยู่ถูกติดตั้งมาแล้วหลายปี และภายในนั้นเต็มไปด้วยชั้นวาง PLC แหล่งจ่ายไฟ และโมดูล I/O แผนเดิมกำหนดให้ใช้คอมพิวเตอร์อุตสาหกรรมแบบกล่องมาตรฐาน (box PC) หนึ่งเครื่องต่อสถานีตรวจเช็ก โดยยึดติดไว้กับแผ่นหลังของตู้ควบคุม
หน่วยแรกที่ส่งมาไม่สามารถติดตั้งได้ เนื่องจากความลึกของตู้ควบคุมมีเพียงประมาณ ๑๘๐ มิลลิเมตร และพื้นที่บนแผ่นหลังของตู้ที่เหลือหลังจากเว้นพื้นที่สำหรับชิ้นส่วนที่มีอยู่แล้วนั้นตื้นเกินไปสำหรับข้อกำหนดการยึดติดของ box PC ผู้รวมระบบจึงทดลองยึดมันไว้กับประตูตู้แทน แต่ระยะที่ประตูเปิดออกกลับไปขัดกับระบบล็อกความปลอดภัย (safety interlock) ทำให้โครงการหยุดชะงักเป็นเวลาหลายวัน ขณะที่ผู้เกี่ยวข้องประเมินทางเลือกต่าง ๆ
ทางออกคือการเปลี่ยนมาใช้คอมพิวเตอร์แบบติดตั้งบนราง DIN ที่มีขนาดกะทัดรัด ซึ่งมีมิติใกล้เคียงกับ PLC มากกว่าคอมพิวเตอร์ทั่วไปแต่ละหน่วยมีความสูงประมาณเท่ากับเบรกเกอร์มาตรฐาน และติดตั้งโดยตรงบนรางเดิมที่มีอยู่ สายไฟฟ้าและสายเครือข่ายใช้เส้นทางเดิมที่วางแผนไว้สำหรับอุปกรณ์ขนาดใหญ่กว่านั้น กล้องตรวจจับภาพเชื่อมต่อกับระบบผ่านอีเธอร์เน็ต ส่วนอัลกอริธึมการตรวจสอบทำงานภายในคอมพิวเตอร์แบบกะทัดรัดแต่ละเครื่อง และส่งผลลัพธ์ ‘ผ่าน’ หรือ ‘ไม่ผ่าน’ ไปยัง PLC ผ่านโปรโตคอล Modbus
สิ่งที่ทำให้เกิดความแตกต่างไม่ใช่กำลังการประมวลผลดิบ แต่เป็นรูปร่างและขนาดของอุปกรณ์ที่สอดคล้องกับสภาพจริงภายในตู้ควบคุม อุปกรณ์แบบกะทัดรัดมีศักยภาพในการประมวลผลน้อยกว่าข้อกำหนดเริ่มต้น แต่มีขนาดเหมาะสมกับภาระงานการตรวจสอบที่แท้จริง การเลือกฮาร์ดแวร์ให้สอดคล้องกับสภาพแวดล้อมที่นำไปใช้งานจริง แทนที่จะระบุข้อกำหนดเกินความจำเป็นแล้วประสบปัญหาเรื่องการติดตั้ง คือปัจจัยสำคัญที่ทำให้โครงการเหล่านี้ประสบความสำเร็จหรือล้มเหลว
สิ่งที่ควรตรวจสอบก่อนกำหนดรายละเอียดทางเทคนิคของอุปกรณ์แบบกะทัดรัด
การซื้อพีซีอุตสาหกรรมแบบคอมแพกต์โดยพิจารณาเพียงขนาดภายนอกนั้นเป็นการเชิญชวนให้เกิดปัญหา ขั้นตอนการตรวจสอบที่ใช้งานได้จริงเพียงไม่กี่ข้อ มักจะช่วยเผยให้เห็นช่องว่างที่อาจเกิดขึ้น
-
การตรวจสอบความร้อนภายใต้ภาระงานที่คงที่ ขอข้อมูลอุณหภูมิขณะใช้งานโปรเซสเซอร์เต็มกำลัง ไม่ใช่ขณะอยู่ในสถานะพัก การที่อุปกรณ์ทำงานเย็นขณะพัก ไม่ได้หมายความว่าจะไม่ลดประสิทธิภาพเมื่อทำงานหนักจริง
-
ช่วงแรงดันไฟฟ้าขาเข้าและการป้องกัน ยืนยันช่วงแรงดันไฟฟ้าในการทำงานจริง ไม่ใช่เพียงแรงดันที่ระบุไว้ตามค่ามาตรฐาน การป้องกันการต่อขั้วกลับ และการรับมือกับแรงดันกระชาก ถือเป็นข้อกำหนดพื้นฐานสำหรับการใช้งานในสภาพแวดล้อมอุตสาหกรรม
-
ความยืดหยุ่นในการติดตั้ง รางติดตั้งแบบ DIN เป็นที่นิยม แต่ไม่ใช่ตู้ควบคุมทุกตู้ที่ใช้ระบบดังกล่าว ตัวเลือกการติดตั้งแบบ VESA และการติดตั้งบนผนังจึงมีความสำคัญต่อการบูรณาการกับเครื่องจักรและแพลตฟอร์มแบบเคลื่อนที่
-
พอร์ตอินพุต/เอาต์พุตที่สอดคล้องกับการใช้งานจริง แชสซีแบบคอมแพกต์จำกัดความสามารถในการขยายระบบ ดังนั้นจึงจำเป็นต้องทราบจำนวนพอร์ตซีเรียล อินเทอร์เฟซอีเธอร์เน็ต และพอร์ตยูเอสบีที่มีให้ก่อนสิ้นสุดขั้นตอนการออกแบบ เพื่อหลีกเลี่ยงการต้องยอม compromise อย่างกะทันหันในนาทีสุดท้าย
-
อายุการใช้งานของผลิตภัณฑ์และการจัดหาส่วนประกอบ หน่วยขนาดกะทัดรัดที่ใช้โปรเซสเซอร์ที่มีอายุการใช้งานสั้นจะกลายเป็นปัญหาเมื่อจำเป็นต้องเปลี่ยนชิ้นส่วน สำหรับการติดตั้งในภาคอุตสาหกรรม ผู้ใช้คาดหวังว่าอุปกรณ์จะพร้อมใช้งานได้นานหลายปี
การตรวจสอบเหล่านี้ไม่มีข้อใดที่ซับซ้อนหรือพิเศษแต่อย่างใด ทั้งหมดเป็นหลักการพื้นฐานที่ทำให้คอมพิวเตอร์หนึ่งเครื่องสามารถทำงานได้ในห้องปฏิบัติการ ในขณะที่อีกเครื่องหนึ่งยังคงทำงานต่อเนื่องได้หลังจากวางไว้ในตู้เป็นเวลาสิบแปดเดือน
บริษัท เซินเจิ้น ซิน ไซเค่ เทคโนโลยี จำกัด ดำเนินธุรกิจภายใต้แบรนด์ XSK มาตั้งแต่ปี ค.ศ. 2007 โดยมีฐานการผลิตตั้งอยู่ที่เมืองตงกวน มีพื้นที่กว่า 5,000 ตารางเมตร ผลิตภัณฑ์ของบริษัทประกอบด้วยคอมพิวเตอร์อุตสาหกรรมแบบมินิ ระบบฝังตัว คอมพิวเตอร์อุตสาหกรรมแบบแผงหน้าจอ และแพลตฟอร์มความปลอดภัยเครือข่าย พร้อมรับรองมาตรฐานต่าง ๆ ได้แก่ CCC, CE, FCC, RoHS และ TUV สำหรับทีมงานที่ต้องติดตั้งอุปกรณ์ในพื้นที่จำกัดและต้องการกำหนดค่าอินพุต-เอาต์พุตแบบเฉพาะ หรือฮาร์ดแวร์สำหรับยึดติดที่ตรงตามความต้องการ โดยไม่จำเป็นต้องสั่งซื้อในปริมาณมาก บริการ OEM และ ODM รวมทั้งปริมาณสั่งซื้อขั้นต่ำที่ต่ำ จึงเป็นจุดเริ่มต้นที่เหมาะสม ฮาร์ดแวร์ขนาดกะทัดรัดจะมีประโยชน์เพียงใดนั้น ขึ้นอยู่กับระดับความแม่นยำทางวิศวกรรมที่อยู่เบื้องหลังมัน และความแม่นยำนั้นจะแสดงออกผ่านวิธีที่ผู้ผลิตใส่ใจรายละเอียดต่าง ๆ ที่ไม่ปรากฏอยู่ในเอกสารข้อมูลจำเพาะ